Siemens LOGO 24RCE PLC
Siemens LOGO 24RCE PLC
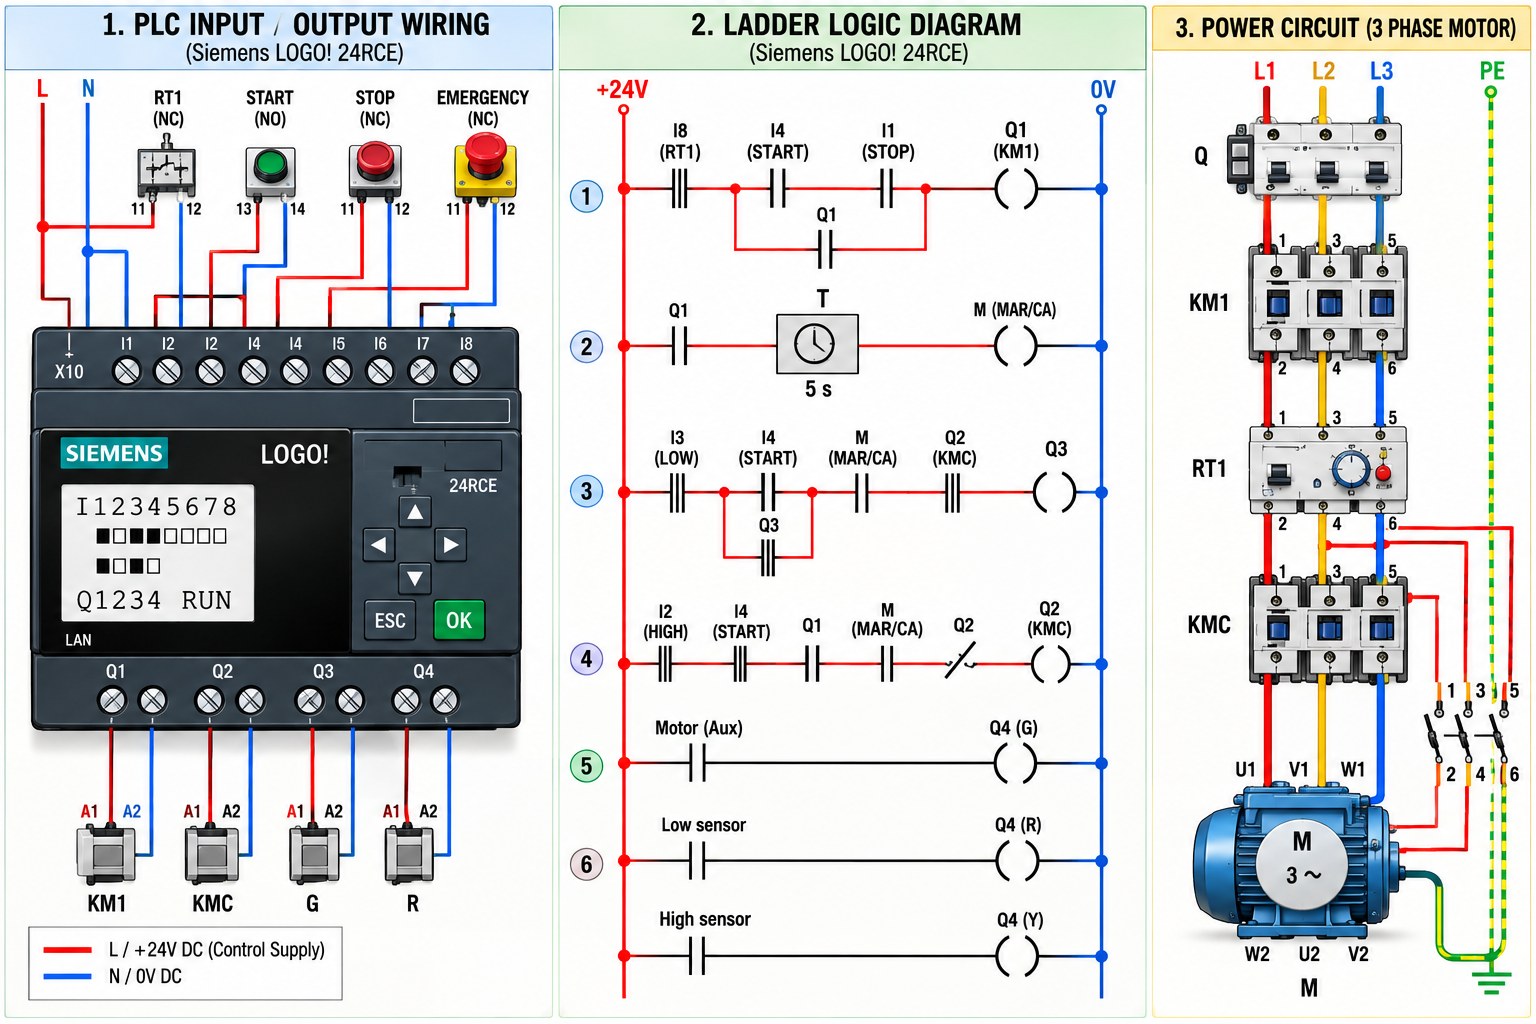
এই সার্কিটে Siemens LOGO! 24RCE PLC ব্যবহার করে একটি থ্রি-ফেজ মোটর নিয়ন্ত্রণের পদ্ধতি দেখানো হয়েছে। এতে START, STOP, EMERGENCY STOP, Timer, Contactor, Overload Relay এবং Low/High Level Sensor ব্যবহার করে স্বয়ংক্রিয় মোটর কন্ট্রোল সিস্টেম তৈরি করার ধারণা ব্যাখ্যা করা হয়েছে।
১. Siemens LOGO! 24RCE PLC কী?
PLC-এর পূর্ণরূপ Programmable Logic Controller। এটি একটি ইন্ডাস্ট্রিয়াল কন্ট্রোল ডিভাইস, যা বিভিন্ন সুইচ ও সেন্সর থেকে ইনপুট গ্রহণ করে প্রোগ্রাম অনুযায়ী আউটপুট নিয়ন্ত্রণ করে। এই সার্কিটে PLC মোটর চালু-বন্ধ, Timer এবং অন্যান্য কন্ট্রোল ফাংশন পরিচালনা করতে পারে।
২. সার্কিটের প্রধান কম্পোনেন্ট
– Siemens LOGO! 24RCE PLC: পুরো কন্ট্রোল লজিক পরিচালনা করে।
– Q: মেইন সার্কিট ব্রেকার বা আইসোলেটিং ডিভাইস।
– KM1: প্রধান মোটর কন্টাক্টর হিসেবে কাজ করতে পারে।
– KMC: অতিরিক্ত কন্টাক্টর, যার সুনির্দিষ্ট কাজ পাওয়ার সার্কিট অনুযায়ী নির্ধারণ করতে হবে।
– RT1: থার্মাল ওভারলোড রিলে, যা মোটরের অতিরিক্ত লোড শনাক্ত করতে সাহায্য করে।
– START: মোটর চালু করার কমান্ড দেয়।
– STOP: স্বাভাবিকভাবে মোটর বন্ধ করার জন্য ব্যবহৃত হয়।
– EMERGENCY STOP: জরুরি অবস্থায় মেশিন থামানোর নিরাপত্তা ব্যবস্থা।
– Timer: নির্দিষ্ট সময়ের বিলম্ব তৈরি করে। ছবিতে ৫ সেকেন্ড দেখানো হয়েছে।
– Low Sensor ও High Sensor: পানির স্তর বা নির্দিষ্ট অবস্থান শনাক্ত করতে পারে।
– PE: Protective Earth বা নিরাপত্তামূলক আর্থিং সংযোগ।
৩. PLC Input ও Output-এর কাজ
PLC Input-এর মাধ্যমে সুইচ, সেন্সর এবং অন্যান্য ডিভাইসের অবস্থা জানা যায়। PLC প্রোগ্রাম সেই ইনপুট বিশ্লেষণ করে Output চালু বা বন্ধ করে।
START সাধারণত NO কন্টাক্ট হিসেবে ব্যবহৃত হয়। এটি চাপ দিলে মোটর চালুর অনুরোধ তৈরি হয়। STOP সাধারণত NC কন্টাক্ট হিসেবে ব্যবহৃত হয়। এটি চাপ দিলে স্বাভাবিক কন্ট্রোল সার্কিটে STOP সিগন্যাল তৈরি হয়। Emergency Stop উপযুক্ত নিরাপত্তা সার্কিটের মাধ্যমে মোটর থামাতে সাহায্য করে।
PLC-এর Q1, Q2, Q3 ও Q4 আউটপুট কন্টাক্টর কয়েল বা ইন্ডিকেটর নিয়ন্ত্রণে ব্যবহৃত হতে পারে। তবে বাস্তব সংযোগের আগে নির্দিষ্ট PLC মডেলের আউটপুট রেটিং, কয়েলের ভোল্টেজ এবং I/O অ্যাসাইনমেন্ট যাচাই করতে হবে।
৪. Ladder Logic কী?
Ladder Logic হলো PLC প্রোগ্রামিংয়ের একটি পদ্ধতি, যা দেখতে প্রচলিত রিলে কন্ট্রোল সার্কিটের মতো। এতে Contact, Coil, Timer এবং Parallel Logic ব্যবহার করে বিভিন্ন কন্ট্রোল শর্ত তৈরি করা হয়।
ছবির প্রথম রাংয়ে I8, I4, I1 এবং Q1-এর কন্টাক্ট দেখানো হয়েছে। Q1-এর প্যারালাল কন্টাক্টটি সিল-ইন বা হোল্ডিং লজিকের অংশ হতে পারে। এর মাধ্যমে নির্দিষ্ট শর্ত পূরণ হলে মোটর চালুর কমান্ড ধরে রাখা সম্ভব।
দ্বিতীয় রাংয়ে Q1-এর সঙ্গে একটি ৫ সেকেন্ডের Timer দেখানো হয়েছে। Timer সম্পন্ন হলে MAR/CA নামের একটি সিগন্যাল বা আউটপুট সক্রিয় হতে পারে।
তৃতীয় ও চতুর্থ রাংয়ে Q2, Q3, I2, I3, I4 এবং MAR/CA-এর বিভিন্ন শর্ত দেখানো হয়েছে। এগুলো কন্টাক্টর নিয়ন্ত্রণ বা অন্যান্য লজিক্যাল কাজের জন্য ব্যবহৃত হতে পারে। সুনির্দিষ্ট কার্যপ্রণালি জানতে মূল PLC প্রোগ্রাম পরীক্ষা করতে হবে।
পরবর্তী রাংগুলোতে Motor, Low Sensor এবং High Sensor-এর সঙ্গে G, R ও Y নামের আউটপুট দেখানো হয়েছে। এগুলোর প্রকৃত কাজ I/O তালিকা ও প্রোগ্রাম অনুযায়ী নিশ্চিত করতে হবে।
৫. Power Circuit কীভাবে কাজ করে?
থ্রি-ফেজ পাওয়ার সার্কিটে L1, L2 ও L3 থেকে বিদ্যুৎ মোটরের দিকে যায়। সাধারণত সার্কিট ব্রেকার, কন্টাক্টর এবং ওভারলোড রিলের মাধ্যমে মোটরের পাওয়ার নিয়ন্ত্রণ করা হয়।
Q সার্কিট ব্রেকার শর্ট সার্কিট সুরক্ষা ও আইসোলেশনের জন্য ব্যবহৃত হয়। KM1 এবং KMC কন্টাক্টর মোটরের পাওয়ার সংযোগ চালু বা বন্ধ করতে পারে। RT1 ওভারলোড রিলে মোটরের অতিরিক্ত লোড শনাক্ত করে এবং উপযুক্ত কন্ট্রোল সার্কিটের মাধ্যমে ট্রিপ সিগন্যাল দিতে পারে।
মোটরের U1, V1, W1 এবং U2, V2, W2 টার্মিনাল সঠিকভাবে সংযোগ করতে হয়। মোটরের নেমপ্লেট এবং নির্ধারিত স্টার বা ডেল্টা সংযোগ অনুযায়ী তারের বিন্যাস নিশ্চিত করতে হবে। PE তার মোটরের ধাতব বডিতে নিরাপত্তামূলক আর্থিং প্রদান করে।
৬. স্টার-ডেল্টা কন্ট্রোল সম্পর্কে
ছবিতে একাধিক কন্টাক্টর এবং ছয়টি মোটর টার্মিনাল দেখা যাচ্ছে। এটি স্টার-ডেল্টা স্টার্টারের মতো মনে হতে পারে, তবে শুধু ছবি দেখে নিশ্চিত হওয়া যায় না। স্টার-ডেল্টা সার্কিট হলে উপযুক্ত টাইমার, সঠিক কন্টাক্টর নির্বাচন এবং স্টার ও ডেল্টা কন্টাক্টরের মধ্যে বৈদ্যুতিক ও যান্ত্রিক ইন্টারলক প্রয়োজন।
৭. পুরো সিস্টেমের সম্ভাব্য কার্যপ্রণালি
প্রথমে কন্ট্রোল পাওয়ার চালু হলে PLC ইনপুটগুলো পরীক্ষা করে। START চাপ দিলে এবং STOP, Emergency Stop, Overload ও অন্যান্য অনুমোদনকারী শর্ত ঠিক থাকলে PLC মোটর চালুর কমান্ড দিতে পারে। Q1 আউটপুট সংশ্লিষ্ট কন্টাক্টর চালু করতে পারে। এরপর Timer নির্ধারিত ৫ সেকেন্ডের সময় গণনা করে। Timer শেষ হলে পরবর্তী লজিক সক্রিয় হতে পারে। Q2 ও Q3-এর অবস্থা MAR/CA এবং অন্যান্য ইনপুটের ওপর নির্ভর করতে পারে। Low ও High Sensor-এর সিগন্যাল অনুযায়ী স্বয়ংক্রিয় কন্ট্রোল চালানো সম্ভব।
এটি ছবির ভিত্তিতে তৈরি একটি ধারণাগত ব্যাখ্যা। সঠিক অপারেশন ক্রম মূল PLC প্রোগ্রাম থেকে নিশ্চিত করতে হবে।
৮. নিরাপত্তা ব্যবস্থা
– Emergency Stop-এর জন্য উপযুক্ত হার্ডওয়্যার নিরাপত্তা সার্কিট ব্যবহার করতে হবে।
– মোটরের নেমপ্লেট কারেন্ট অনুযায়ী Overload Relay সেট করতে হবে।
– শর্ট সার্কিট সুরক্ষার জন্য উপযুক্ত Circuit Breaker ও সঠিক তার নির্বাচন করতে হবে।
– একে অপরের সঙ্গে অসামঞ্জস্যপূর্ণ কন্টাক্টর একসঙ্গে চালু হওয়া রোধ করতে Interlock দিতে হবে।
– PLC Output Rating এবং Contactor Coil Voltage যাচাই করতে হবে।
– PE আর্থিং সঠিকভাবে সংযোগ করতে হবে।
– Low ও High Sensor এবং Timer-এর কার্যকারিতা পরীক্ষা করতে হবে।
– বাস্তব পাওয়ার টেস্টের আগে যোগ্য ইলেকট্রিশিয়ানের মাধ্যমে সংযোগ যাচাই করতে হবে।
উপসংহার
Siemens LOGO! 24RCE PLC ব্যবহার করে Timer, Sensor, Contactor ও Overload Relay-এর সাহায্যে একটি স্বয়ংক্রিয় মোটর কন্ট্রোল সিস্টেম তৈরি করা সম্ভব। PLC কন্ট্রোল লজিক পরিচালনা করে এবং কন্টাক্টর মোটরের পাওয়ার সংযোগ নিয়ন্ত্রণ করে। তবে বাস্তবে মোটর চালানোর আগে মূল সার্কিট ডায়াগ্রাম, PLC প্রোগ্রাম, মোটরের নেমপ্লেট, ইন্টারলক এবং নিরাপত্তা ব্যবস্থা যাচাই করা অত্যন্ত জরুরি।

Comments